Un vector es un objeto geométrico que tiene dirección y magnitud, y que representamos como una flecha. Conviene advertir desde ahora
que esta descripción es provisional: es suficiente para trabajar en el plano y en el espacio, pero la formulación precisa aparece más
adelante, en
La palabra vector se usa, en efecto, en varios sentidos que vale la pena distinguir.
1
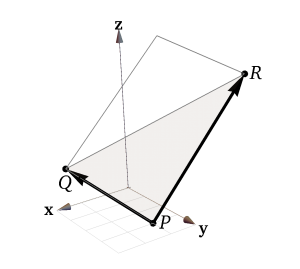
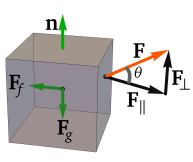
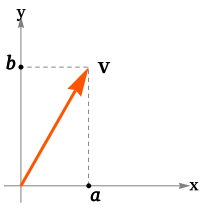
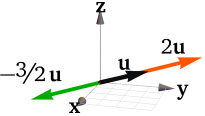
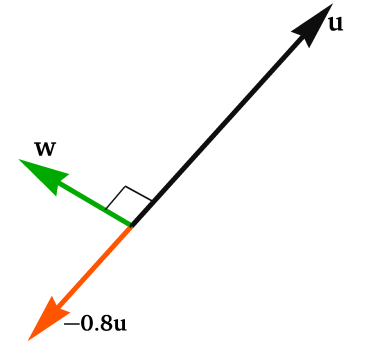
Desplazamientos, velocidades y fuerzas. Los vectores especifican en qué dirección, a qué distancia y con qué
rapidez se mueven las cosas, o con qué intensidad actúa una fuerza. Obsérvese que aquí el punto de partida no
interesa: dos flechas paralelas, del mismo sentido y la misma longitud, representan el mismo vector.
Fig. 1.1:
3
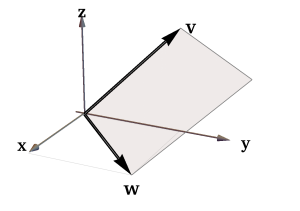
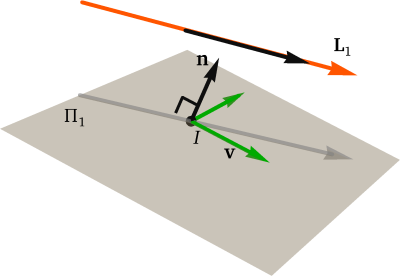
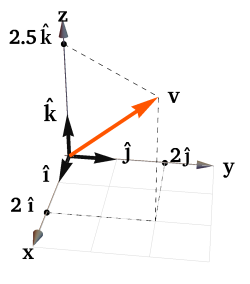
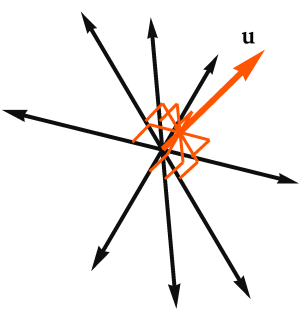
Direcciones en el espacio. Los vectores indican la orientación de rectas y planos. En este caso la magnitud no
importa, aunque para los cálculos resulta conveniente tomar vectores unitarios (de longitud ).
Fig. 1.2:
4
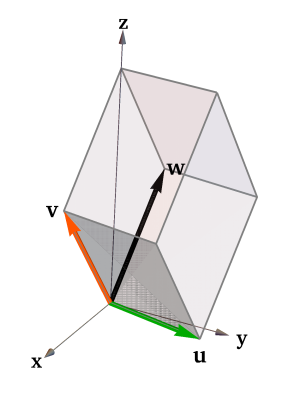
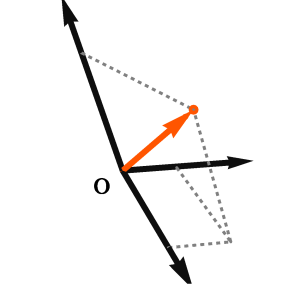
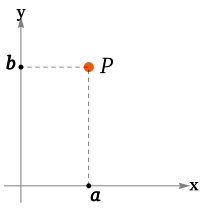
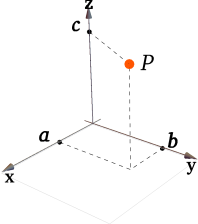
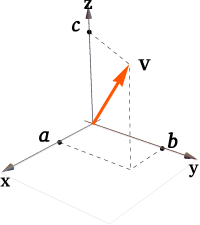
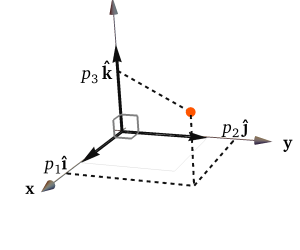
Posición en el espacio. Fijamos un punto especial
llamado origen, y describimos la posición de un punto
mediante el vector ,
es decir, por su desplazamiento desde
A diferencia de
aquí el punto de partida sí importa: está fijo en el origen.
Fig. 1.3:
5
Coordenadas. Una vez fijado un sistema de referencia, cada vector queda determinado por una lista de números
—sus coordenadas— y las operaciones geométricas se traducen en operaciones aritméticas. Es el paso que hace
posible el cálculo efectivo y, más adelante, su implementación en la computadora.
6
Espacios vectoriales. Por último, se llama vector a cualquier elemento de un espacio vectorial: un conjunto dotado
de una manera de sumar sus objetos y de otra de escalarlos, sujetas a las mismas reglas que cumplen las flechas del
plano y del espacio. Así, un vector puede ser una -tupla
de
pero también una matriz, un polinomio o una función continua.
Los cinco sentidos anteriores describen un mismo objeto desde distintos ángulos; para pasar de la intuición geométrica a
resultados que podamos usar hacen falta definiciones y teoremas. Esa es la tarea de esta sección: después de
fijar el lenguaje, introducimos dos operaciones entre vectores —el producto punto y el producto cruz— que
traducen en números dos preguntas geométricas básicas, la del ángulo entre dos vectores y la del área que
determinan.
Notación
Los puntos se denotan con las letras mayúsculas,
etc. mientras que los vectores se denotan como
etc. El vector nulo se denota con .
En el contexto de los vectores, los números reales serán llamados escalares y se denotarán con letras minúsculas cursivas tales
como ,
,
, etc. Las matrices se denotan
con letras mayúsculas en negrita
etc.
1..1 Operaciones básicas con vectores.
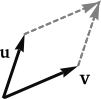
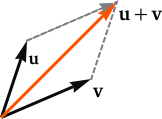
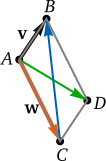
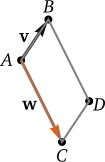
Consideremos los vectores
y Con
ellos podemos construir un paralelogramo trasladando estos vectores y conservando la dirección, como se indica en la Fig. 1.4.
Esta manera de proceder la llamamos "regla del paralelogramo".
Fig. 1.4: Paralelogramo
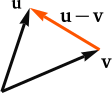
Escalamiento, suma y resta. La suma se obtiene
usando la regla del paralelogramo y la resta
se obtiene con la otra diagonal del paralelgramo generado por estos vectores, en la dirección que va de
a
El escalamamiento
con
simplemente cambia
la longitud de
en un factor
y, si
también cambia la dirección.
Fig. 1.5: Escalamiento
Fig. 1.6: Suma
Fig. 1.7: Resta
y
son colineales y
son coplanares (viven en el mismo plano). En general, si
entonces
y
son coplanares.
Propósito: Visualizar operacions con vectores.
Seleccione y arrastre los vectores o el punto.
Ejemplo1
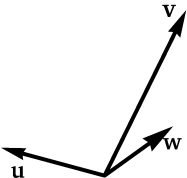
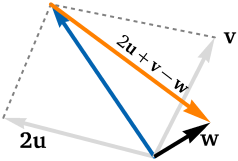
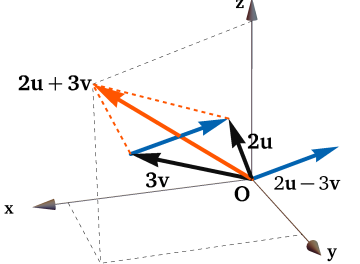
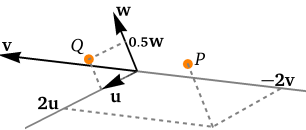
Considere los vectores
y como se especifica en la Fig. 1.8.
Realice la representación de
y de
Fig. 1.8:
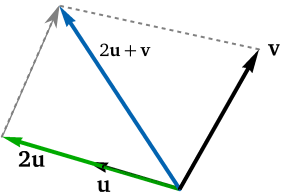
Solución.
Podemos escalar y luego aplicar la regla
del paralelogramo para hacer la suma
y a este vector le restamos
como se pide.
Fig. 1.9: Suma
Fig. 1.10: Suma
1..2 Coordenadas en una base.
Una base es un conjunto
que genera un marco de referencia o sistema de ejes. En dos dimensiones el eje
esta generado por el
vector unitario y el
eje esta generado por
el vector unitario
De forma similar en el espacio tridimensional, los ejes coordenados
,,
estan generados por los vectores unitarios
y
En más dimensiones, estos vectores unitarios que conforman la base canónica (sistema de ejes estándar), se denotan con
Coordenadas. Los conjuntos
se pueden ver como conjuntos de puntos tanto como conjuntos de vectores. Recordemos que
1
Base canónica:
y
2
Base canónica:
y
3
Base
canónica:
y en general,
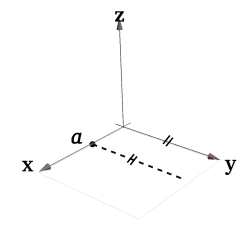
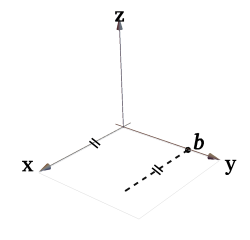
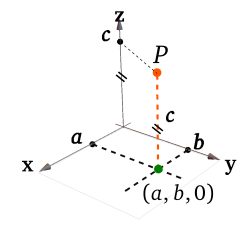
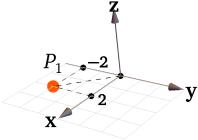
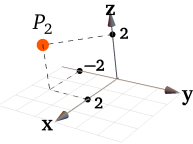
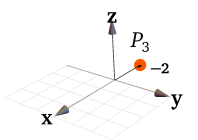
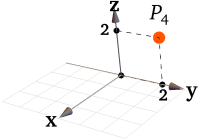
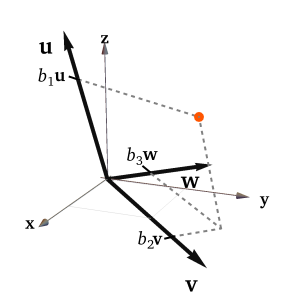
Para realizar la representación gráfica de un punto
o un vector procedemos
como en dos dimensiones, nos movemos paralelo a cada eje coordenado. Hay varias maneras de hacer esto. Por ejemplo, con la coordenada
trazamos una línea punteada
paralelo al eje con la coordenada
trazamos una línea punteada
paralelo al eje . La intersección
de estas líneas es el punto
Para la coordenada
desde el punto nos
movemos unidades
paralelo al eje .
Operaciones básicas con coordenadas. Las operaciones de escalamiento, suma y resta, se pueden definir de manera sencilla usando coordenadas
en la base canónica de
Sean
1
Multiplicación por un escalar
2
Suma:
3
Resta:
Ejemplo3
Sea
entonces
Fig. 1.14:
Coordenadas en base canónica
Si entonces asumimos que
estas son las coordenadas de
en la base canónica, es decir,
Así, el vector
se escribe también como
Fig. 1.15:
Ejemplo4
Si y
entonces
1
y
2
3
Ejemplo5
Si y
entonces
a
y
b
y
c
d
Fig. 1.16:y
Observe que
(vector celeste) lo representamos tanto como vector de posición o simplemente como un desplazamiento.
Ejemplo6
Más adelante, en algunos cálculos, va a ser muy útil descomponer un vector como una combinación lineal de otros vectores. Una manera es
"factorizar" las componentes
y del
vector.
1
2
3
1
En
cualquier conjunto de vectores de
vectores linealmente independientes puede ser un sistema de ejes del espacio. "Linealmente independiente"
significa que ningún vector del conjunto se puede obtener como una suma de múltiplos de los otros.
2
Si el conjunto ordenado
es linealmente independiente, entonces este conjunto es un sistema de ejes (o "marco de referencia" o "base") de
3
Si
entonces las coordenadas de
en la base ordenada
son
y esto lo denotamos con
El orden de la base importa!
Fig. 1.17:
Fig. 1.18:
4
Para operaciones matriciales con vectores usamos el convenio
,
etc. Y por
supuesto, ,
etc.
5
En y sea
linealmente
independiente y
Supongamos que
entonces
Si
o también
Propósito: Visualizar coordenadas en una base .
Seleccione y arrastre los vectores o el punto.
Ejemplo7
Considere y
y sean
y
es una base
ordenada de
Calcule y
Fig. 1.19:
Solución.
1
Para calcular
resolvemos el sistema
2
Como ,
entonces las coordenadas del punto
en el sistema de ejes generado por
es
Más adelante con la Ecuación (??), vamos a ver que si conocemos las coordenadas de
en base canónica, las
coordenadas en otra base
se calculan sin tener que resolver un sistema.
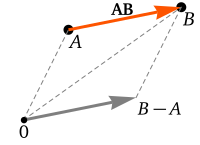
Vectores desplazamiento. Los "vectores desplazamiento" que van desde el punto
hasta el punto
los denotamos con
y se definen como
Usualmente lo representamos
como una flecha de
hasta Si los vemos como vectores de posición
y entonces el vector desplazamiento
es una traslación: El vector inicia en
y termina en
Si no hay peligro de confusión, escribiremos
Fig. 1.20:
Observe que
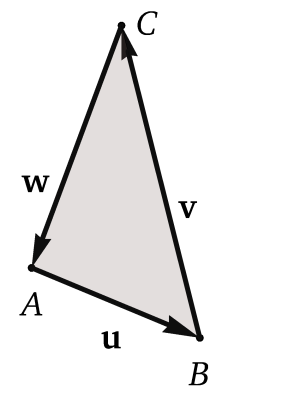
Ejemplo8
Verifique que si y
son los vértices de un triángulo
y si los lados son los vectores
y
entonces
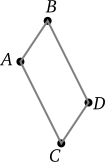
Paralelogramos. Un paralelogramo es un cuadrilátero cuyos pares de lados opuestos son iguales y paralelos dos a dos. Consideremos la Fig. ??, los
vértices del paralelogramo ▱
son y
y entonces tenemos un
par de lados paralelos:
y
Si y
tenemos que las
diagonales son y
Dados tres puntos y
entonces tenemos
un paralelogramo ▱
si
Fig. 1.22: ▱
Fig. 1.23:
Fig. 1.24:
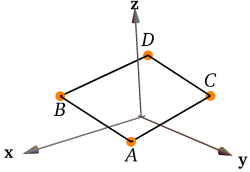
Ejemplo9
Sean y
Realice la representación
gráfica del el paralelogramo ▱
generado por
y
Solución. Solo debemos calcular
y procedemos con la representación.
Fig. 1.25:
Teorema 1 — Propiedades de las operaciones con vectores.
Si y
entonces,
1
Conmutatividad:
2
Asociatividad:
3
es el elemento neutro:
4
Inversos aditivos:
5
6
7
1..3 Producto interior (producto punto)
En este contexto, las distancias y los ángulos, los vamos a definir usando un "producto punto" o "producto
interior".
Definición 1 — Producto punto.
Si entonces el producto
punto (interior) de
y es
Ejemplo10
Sea y
Entonces,
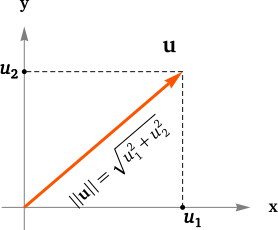
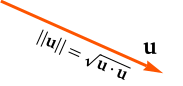
Definición 2 — Norma.
Si entonces llamamos longitud
o norma (euclideana) de
y la denotamos
al escalar
Fig. 1.26:
Fig. 1.27:
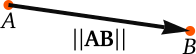
La distancia euclideana de
hasta es
Ejemplo11
Sean y
1
2
Ejemplo12(Coordenadas en términos del producto punto)
Las coordenadas se puede obtener usando productos punto (el significado geométrico lo veremos en la Subsección 1..1..7).
1
Si
entonces
2
Si
entonces
3
Si
entonces
4
Si
entonces
Teorema 2 — Propiedades del producto punto.
Consideremos los vectores
y
entonces
1
si
(el producto punto es "definido positivo")
2
Conmutatividad
3
Distribuitividad
4
Teorema 3 — Propiedades de la norma.
Consideremos los vectores
y ,
entonces,
1
2
y
si y sólo si
3
4
(desigualdad de Cauchy-Schwarz)
5
(desigualdad triangular)
Ejemplo13
1
Si
y si
y
calcule
Solución. Usamos propiedades del producto punto,
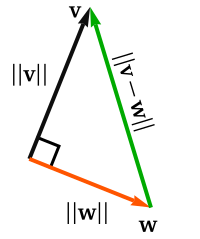
2
Si
use la distribuitividad para verificar el teorema de pitágoras:
Solución.
Fig. 1.28:
Definición 3 — Vector unitario.
Un vector se dice
unitario si su norma es .
Es común escribir
para indicar que
es unitario.
Decimos que
ha sido normalizado, cuando lo dividimos por su norma, para hacerlo unitario. A veces decimos que
es "la dirección"
del vector
Ejemplo14
1
Si
entonces
es unitario pues
2
3
es unitario para todo
pues
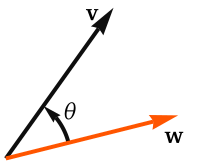
1..4 Ángulo entre dos vectores.
En el ángulo entre
dos vectores y
se obtiene de manera
similar que en
medimos el ángulo sobre un plano que contiene a ambos vectores. El ángulo entre
y
se denota
La fórmula para el ángulo se
generaliza de manera natural a
Fig. 1.29:
Fig. 1.30:
Definición 4 — Ángulo entre vectores.
Si son vectores no
nulos, el ángulo entre
denotado
es el único tal
que
Si ,
(1.1)
(1.2)
(1.3)
La función devuelve
el ángulo del vector
respecto del eje ,
tomando en cuenta el cuadrante en el que se encuentra. A diferencia de
, distingue correctamente
los signos de y
y devuelve usualmente
un valor en el intervalo .
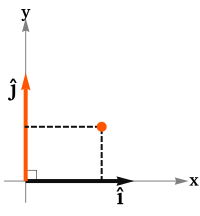
En la práctica computacional, para calcular el ángulo entre dos vectores no nulos
y
, usualmente se
usa la función ,
en la forma (numéricamente estable)
Como esta expresión
devuelve el ángulo
En dimensiones
no hay "producto cruz", pero hay una fórmula universal para calcular el ángulo
Propósito: Visualizar el ángulo entre dos vectores.
Seleccione y arrastre los vectores.
Ejemplo15
Sea y
Calcule
,
y
Solución.
1
por (1.3)
2
por (1.2)
3
por
(1.3)
Fig. 1.31: Ángulos
Ejemplo16
Si y si
y
Calcule
Solución. Usamos propiedades del producto punto,
1..5 Cosenos directores.
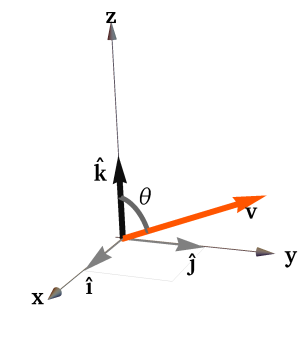
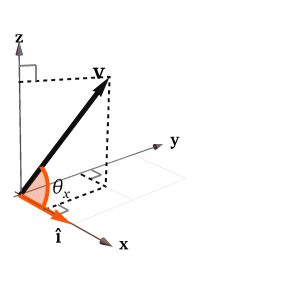
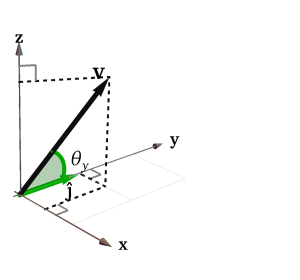
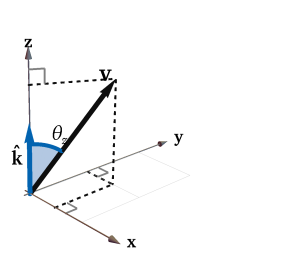
Los cosenos de los ángulos, de un vector
con los ejes coordenados, se llaman "cosenos directores".
Denotamos con
y los ángulos
del vector con
los ejes ,
y
,
respectivamente.
Definición 5.
Cosenos directores Los cosenos de los ángulos de un vector
con los
ejes coordenados se llaman "cosenos directores".
Fig. 1.32: Ángulos entre
y los ejes coordenados
Ejemplo17
1
Determine un vector
tal que
y
y
Solución.
2
Determine los vectores unitarios
para los que
Como
es unitario,
y
entonces
Solución.
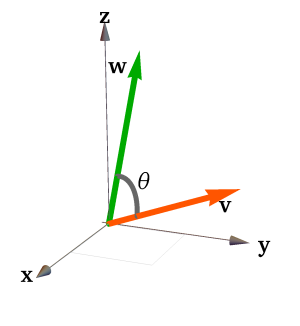
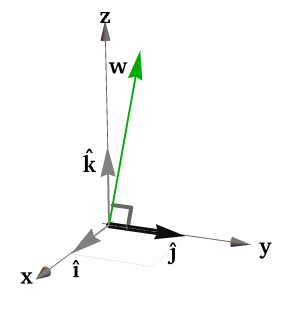
1..6 Paralelismo y perpendicularidad
Definición 6 — Paralelismo y perpendicularidad.
Considere dos vectores no nulos
1
(son paralelos) si ,
es decir
para algún
2
(son perpendiculares u ortogonales) si
es decir,
Propósito: Visualizar paralelismo y perpendicularidad en el espacio.
Seleccione y arrastre los vectores. Rotar la escena para mejorar la perpectiva.
Ejemplo18
Los vectores paralelos son "colineales"
La Fig. 1.33 muestra dos vectores
y ambos
perpendiculares y ,
es decir, son colineales.
Fig. 1.33:
Ejemplo19
1
Sea
Determine todos los vectores perpendiculares a
Solución. Si
es perpendicular a
entonces
Es decir, Los vectores perpendiculares a
son de la forma
2
Sea
Determine todos los vectores perpendiculares a
Solución. Si
es perpendicular a
entonces
Es decir, los vectores perpendiculares a
son los vectores no nulos de la forma
Fig. 1.34:
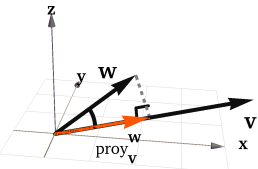
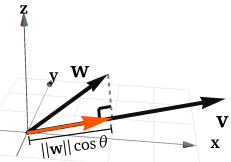
1..7 Proyección ortogonal.
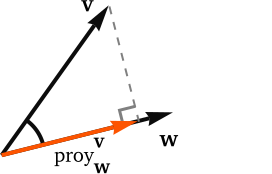
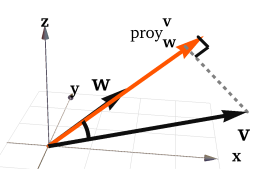
Geométricamente la proyeción de
sobre es el vector que se obtiene al
proyectar ortogonalmente el vector
sobre el vector
como en la Fig. 1.35.
Esta proyección la denotamos
Fig. 1.35:
Definición 7 — Proyección ortogonal.
Sean
con .
1
Se llama proyección ortogonal de
sobre
al vector
2
Se llama proyección ortogonal de
sobre
al vector
Propósito: Visualizar proyección ortogonal de un vector sobre otro.
Seleccione y arrastre los vectores.
Ejemplo20
Sean y
entonces
Fig. 1.36:
Fig. 1.37:
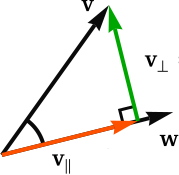
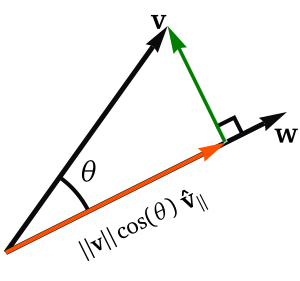
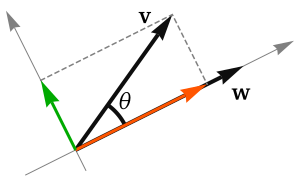
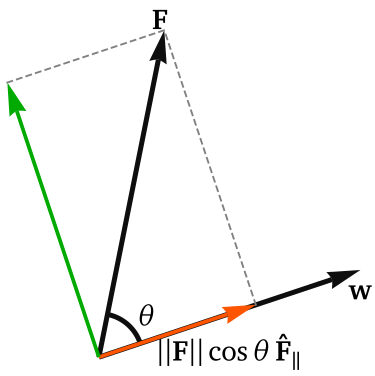
1..8 Componentes ortogonales.
Un vector
se puede descomponer en dos "componentes ortogonales", respecto a un vector
Estas componentes
se denotan y
(1.4)
Como los vectores unitarios
y son
ortogonales, usando estos vectores como marco de referencia, obtenemos
El escalar se llama
la componente de
respecto de
El escalar se llama
la componente de
respecto de
Fig. 1.38:
Fig. 1.39:
Fig. 1.40:
Ejemplo21
Exprese la fuerza en términos de sus
componentes ortogonales, respecto a
Fig. 1.41:
Solución.
1
2
3
4
También,
y
Usando cosenos directores, (Subsección 5), observamos que las coordenadas de un punto en el sistema
son las proyecciones de este
punto (como vector) sobre
y
respectivamente.
Si
entonces
Una interpretación del producto punto. Aplicando la norma a la proyección tenemos,
Ejemplo22
Sean y
Calcular la componente de
respecto de y la la
componente de
respecto de
Fig. 1.42:
Solución.
Componente de
respecto de :
Componente de
respecto de :
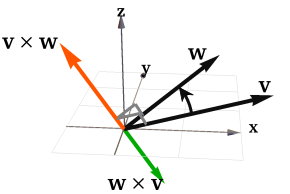
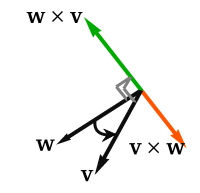
1..9 Producto Cruz en
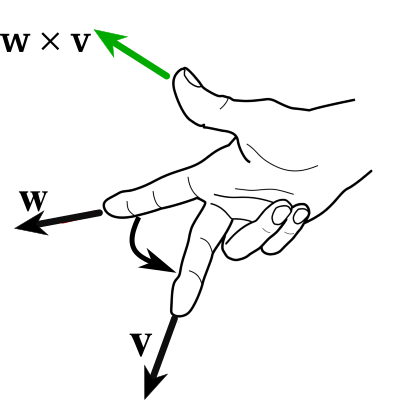
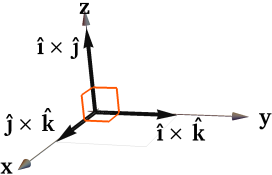
El producto cruz (o "producto vectorial") de dos vectores ,
denotado por ,
es el único vector cuyo tamaño es el área del paralelogramo generado por
y
y cuya
dirección es perpendicular a este paralelogramo y está orientado según la regla de la mano derecha. Esta descripción permite
establecer la definición que sigue.
Definición 8.
Consideremos los vectores
y . El
producto cruz
se define como,
Fig. 1.43: Producto cruz
El siguiente teorema nos permite usar propiedades de matrices para trabajar con el producto vectorial.
Teorema 4 — Forma matricial del producto cruz.
Sean y
y
entonces
Ejemplo23
Sean y
entonces
Un recurso nemotécnico. El producto cruz se puede calcular como un determinante de una matriz, usando
"menores". Recuerde que los productos de las diagonales que van de izquierda a derecha, se les debe cambiar el
signo.
Propósito: Recurso visual para el cálculo del producto cruz como un determinante
Haga
clic en el botón de reinicio
Ejemplo24
Sea y
Calcule
1
2
3
4
Solución.
1
2
(solo cambia de signo, porque solo hicimos un cambio de fila).
3
4
En el siguiente teorema se describen algunas propiedades del producto cruz que serán muy útiles en algunas fórmulas que
veremos más adelante.
Teorema 5 — Propiedades del producto cruz.
Consideremos los vectores
y ,
entonces
1
2
3
4
(Distribuitividad respecto a la suma)
5
(Distribuitividad respecto a la suma)
6
7
8
(Triple producto vectorial)
9
Un producto cruz de dos vectores, con las propiedades del Teorema 5, solo se puede definir en
(bueno,
y en y
, pero no es algo útil). Un
"producto cruz" en se puede
obtener como una generalización a
dimensiones utilizando "álgebra exterior y el operador estrella de Hodge"; este operador toma
vectores y produce un "vector"
que es perpendicular a cada de estos
vectores. El "vector" que produce el operador estrella de Hodge se llama "covector" y estrictamente no es nuestro familiar
vector (excepto que escojamos un producto punto y una orientación adecuada), aunque cálculos como su norma sean fácil de
hacer.
Ejemplo25
Aplicamos las propiedades 1.), 2.) y 3.) a los vectores ,
y
.
a
b
c
d
e
f
g
h
i
Fig. 1.44:
Ejemplo26
Sean
y
Calcule
1
2
Solución. En vez de calcular de manera directa, usamos las propiedades 9.) y 10.)
1
pues
(Identidad de Lagrange)
2
(Triple
producto vectorial).
Ejemplo27
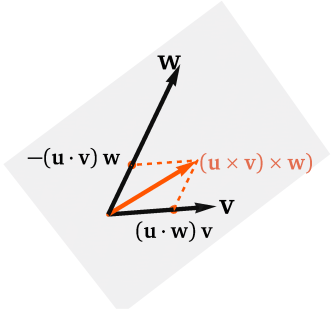
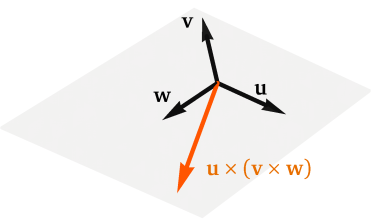
Además de una fórmula de cálculo rápido, la intuición del triple producto vectorial es que si
y
no son
paralelos,
está en el mismo plano
Sean
Entonces
Fig. 1.45:
Teorema 6 — Triple producto escalar.
Sean no
nulos.
1
2
3
están en el mismo plano (coplanares), si
4
Un conjunto ortormal
visto como un sistema de ejes, se dice orientado positivamente (según la regla de mano derecha) si
Ejemplo28
Sean
Verifique que
1
son coplanares.
2
y
son coplanares.
Fig. 1.46:
Solución.
1
son coplanares (linealmente dependientes) pues
2
Ahora,
Para verificar que los cuatro vectores son coplanares es suficiente con verificar que
y
son coplanares.
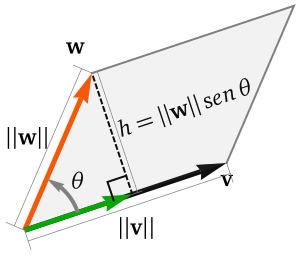
El área de un paralelogramo es "base x altura".
En un paralelogramo generado por los vectores
y
podemos tomar
a
como "la base" al vector
así la base mide
b
como
entonces la altura es
El área es
Fig. 1.47:
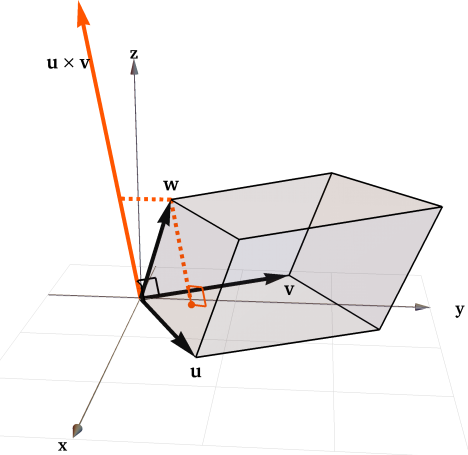
1..11 Volumen de un paralelepípedo.
Consideremos un paralelepípedo en el espacio determinado por tres vectores no nulos y no coplanares
, como se
ve en la Fig. 1.48. El volumen del paralelepípedo es "área de la base
altura".
Podemos tomar como "la base" el paralelogramo generado por
y
, entonces el área
de la base es
La altura la calculamos como la norma de la proyección de
sobre
Entonces si
Fig. 1.48:
Teorema 8 — Área y volumen.
Sea no nulos ni
coplanares. Sea
1
El área del paralelogramo determinado por
y
es
o también
2
El volumen del paralelelípedo determinado por los vectores
es
Propósito: Visualizar el paralelogramo generado por
y
y la altura, para el cálculo del área. Visualizar el paralelelípedo generado por
y
y la
altura para el cálculo del volumen.
Seleccione y arrastre los vectores.
1..12 Volumen como un determinante.
De acuerdo al Teorema 6, el triple producto escalar
se puede calcular como un determinante.
Entonces el volumen se puede calcular como el valor absoluto del determinante de la matriz cuyas filas son los vectores
y
en
cualquier orden.
Volumen
Ejemplo30
1
Determine el área del triángulo con vértices
y
Solución. El área triángulo
es la mitad del área del paralelogramo generado por los vectores
y
entonces, usando la identidad de Lagrange,
Fig. 1.49:
2
Determine el área del paralelogramo generado por los vectores
y
Solución. El área del paralelogramo generado por los vectores
y
es,
usando la identidad de Lagrange,
Fig. 1.50:
3
Calcule el área del paralelogramo generado por los vectores
y
si se sabe
que
y
Solución. El área es
4
Determine el volumen del paralelelípedo generado por los vectores
y
Solución. Vamos a tomar como "base" del paralelelípedo, el paralelogramo generado por
y
Entonces
Fig. 1.51:
2.
Ejercicios
2.1 Sean ,
. Calcule
.
1.
2.2 Determine un vector unitario
en la dirección del vector .
2.3 Hallar un vector unitario perpendicular a los vectores
y .
2.4 Demuestre que y
corresponden a los vértices de
un triángulo rectángulo.
, así
que el ángulo recto está en .
2.5 Verifique que el triángulo con vértices ,
y
es un triángulo rectángulo.
Calcule su área.
2.6 Demostrar que los vectores
y son
ortogonales.
.
2.7 Sean y
vectores no nulos de
. Encuentre el coseno
del ángulo entre
y .
2.8Sean
y
Verifique que el triángulo
es rectángulo y calcule
su área.
Recto en :
Área
2.9 Determine el ángulo que forma los vectores
y .
2.10
Dado el vector , hallar el
ángulo formado entre el vector
y el eje .
.
2.11 Encuentre un vector unitario que forme un ángulo de
radianes con
el eje .
2.12 Determine el área de un triángulo cuyos vértices están dados por los puntos
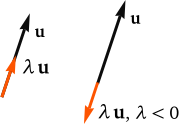
 Seleccione y arrastre los vectores o el punto.
 Seleccione y arrastre los vectores o el punto.
 Seleccione y arrastre los vectores o el punto.
 Seleccione y arrastre los vectores.
 Seleccione y arrastre los vectores. Rotar la escena para mejorar la perpectiva.
 Seleccione y arrastre los vectores.
 Haga
clic en el botón de reinicio
 Seleccione y arrastre los vectores.