1. Curvas regulares. Parametrizaciones.

En el capítulo 4 estudiamos las curvas y sus parametrizaciones. Recordemos que una trayectoria C en ℝn es una función continua r : [a,b] → ℝn. Si la función vectorial r es continua en [a,b], entonces a la representación gráfica de r se le llama curva y decimos que esta curva esta descrita paramétricamente por r(t). Escribimos

C : r(t) con t ∈[a,b]

1
Cerrada. Si r(a) = r(b), la curva se dice cerrada.
2
Simple. Si r es inyectiva en [a,b], la curva se dice simple. Si r es cerrada y es inyectiva en ]a,b], la curva se dice cerrada simple. Las curvas cerradas simples se llaman curvas de Jordan.
3
Parametrización. A r le llamamos una parametrización de C.

PIC

Fig. 9.1: Curvas

Curvas regulares. Decimos que la curva C es regular o ’suave’ en [a,b] si r′(t) es continua en [a,b] y r′(t)≠0 para todo t ∈[a,b] (es decir las componentes de r no se anulan simultáneamente). También decimos que una curva C es regular a trozos en [a,b] si es regular en cada subintervalo de alguna partición finita de [a,b].

Ejemplo272Curvas Orientadas

Consideremos las curvas

1
C1 : y = x2,x ∈[−1,2]

Inicia en A = (−1,1) y termina en B = (2,4);

2
C1 : y = x2,x ∈[−1,2]

Inicia en B = (2,4) y termina en A = (−1,1);

Propósito: Visualizar las curvas C1,C2 y su orientación.

Parametrización. Para parametrizar cada curva debemos tomar en cuenta su orientación.

a
Una parametrización de C1 es (tomando a x = t como parámetro),

r(t) = (x(t),y(t)) = (t⏟x(t),t2⏟ y(t)) o también r(t) = t⏟x(t)i + t2⏟ y(t)j con t ∈[−1,2].

Observe que

r( − 1) = (x( − 1),y( − 1)) = ( − 1,( − 1)2) = A y r(2) = (2,22) = B.

b
C2 solo difiere de C1 en la orientación. Podemos usar la misma parametrización de C1 pero usando la notación − C2 para indicar que la orientación está invertida.

−C2 : r(t) = (x(t),y(t)) = (t,t2),t ∈[−1,2].

Cambio de orientación

si r(t) es una parametrización con t ∈[a,b], entonces una parametrización que invierte la orientación es r1(t) = r(a + b − t) con t ∈[a,b]

Curvas en coordenadas polares.

Si la curva C tiene ecuación r = g(𝜃),𝜃 ∈ [a,b] entonces una parametrización es

r(t) = (g(t)cos ⁡ t,g(t)sen ⁡ t),t ∈ [a,b]

Parametrizar una elipse contra-reloj.

Una elipse de ecuación (x − h)2 a2 + (y − k)2 b2 = 1 se puede parametrizar con

r(t) = (h + acos ⁡ t)i + (k + bsen ⁡ t)j con t ∈[0,2π[.

En particular la circunferencia (x − h)2 + (y − k)2 = a2 se puede parametrizar con

r(t) = (h + acos ⁡ t)i + (k + asen ⁡ t)j con t ∈[0,2π[.

Parametrizar una hipérbola.

En cálculo, las parametrizaciones usando las funciones senh ⁡ (t) y cosh ⁡ (t) posiblemente sean las mejores. En otras aplicaciones, las parametrizaciones algebraicas son las adecuadas.

Si la ecuación canónica es (x − h)2 a2 −(y − k)2 b2 = 1, entonces son dos ramas,

r1(t) = (h + acosh ⁡ (t),k + bsenh ⁡ (t)),t ∈ℝ r2(t) = (h − acosh ⁡ (t),k + bsenh ⁡ (t)),t ∈ℝ

Si la ecuación canónica es (y − k)2 b2 −(x − h)2 a2 = 1, entonces son dos ramas,

r1(t) = (h + asenh ⁡ (t),k + bcosh ⁡ (t)),t ∈ℝ r2(t) = (h + asenh ⁡ (t),k − bcosh ⁡ (t)),t ∈ℝ

Usando las parametrizaciones r1 y r2 para cada rama, se tiene que ri(0) es el vértice de la rama correspondiente a ri. Además, para cada i los puntos ri(t) y ri(−t) son simétricos respecto al eje focal.

PIC

Fig. 9.2: Vértice y simetría

Parametrizar cónicas con rotación: Varias maneras de parametrizar cónicas con rotación se muestran en el Apéndice ??.

Ejemplo273Parametrizar una circunferencia

Sea C la curva de ecuación

(x − 1)2 + (y − 2)2 = 16;z = 3.

Se trata de una circunferencia en el plano z = 3, es decir, un caso particular de elipse. Una parametrización es

r(t) = (1 + 4cos ⁡ t)i + (2 + 4sen ⁡ t)j + 3k,t ∈[0,2π[

Observe que r(0) = (5,2,3) = r(2π).

Propósito: Visualizar el recorrido de la circunferencia orientada

Parametrización
Puedes interactuar aquí o abrir la en ventana aparte para ver la versión ampliada del widget

Ejemplo274Parametrizar función regular a trozos
Considere la curva C = C1 + C2 + C3 + C4 + C5 + C6

La curva inicia en A = (2,0,0) y finaliza en B = (2,4,1).

La curva C1 es el trozo de circunferencia x2 + z2 = 4 y las otras curvas son segmentos de recta (Figura ??).

Parametrizar C.

PIC

Fig. 9.3:


Solución.

Propósito: Visualizar C y su orientación e indicar una posible parametrización. Observe que el segmento C4 fue parametrizado en otra dirección por lo que se indica −C4

Curva C
Puedes interactuar aquí o abrir la en ventana aparte para ver la versión ampliada del widget

1
C1 es un cuarto de circunferencia de radio 2, en el plano XZ. La podemos parametrizar con
C1 : r1(t) = (2cos ⁡ t,0,2sen ⁡ t),t ∈[0,π∕2]

2
C2 es un segmento de recta paralelo el eje Y. Podemos tomar como parámetro a y = t, además x(t) = 0 y z(t) = 2. Una parametrización es C2 : r2(t) = (0,t,2),t ∈[0,2],

3
C3 es un segmento de recta paralelo el eje X. Podemos tomar como parámetro a x = t, además y(t) = 2 y z(t) = 2. Una parametrización es C3 : r3(t) = (t,2,2),t ∈[0,2],

4
C4 es un segmento de recta paralelo el eje Z. Podemos tomar como parámetro a z = t, además y(t) = 2 y x(t) = 2. Si t ∈[0,2], la orientación queda invertida, lo cual denotamos con −C4 en la parametrización que sigue,

−C4 : r4(t) = (2,2,t),t ∈[0,2]

5
C5 es un segmento de recta paralelo el eje Y. Podemos tomar como parámetro a y = t, además x(t) = 2 y z(t) = 0. Una parametrización es C5 : r5(t) = (2,t,0),t ∈[2,4]

6
C6 es un segmento de recta paralelo el eje Z. Podemos tomar como parámetro a z = t, además y(t) = 4 y x(t) = 2. Una parametrización es C6 : r6(t) = (2,4,t),t ∈[0,1]

Ejemplo275Parametrización

Para las siguientes cónicas, parametrice y realice la representación gráfica de las siguientes curvas

1
(x + 1)2 + y2 = 4
2
(z − 1)2 − (y − 2)2 = 1 2


Solución.

1
(x + 1)2 + y2 = 4 Es la ecuación canónica de una circunferencia en el plano XY de centro (−1,0) y radio 2.

Una parametrización es r(t) = (−1 + 2cos ⁡ (t))i + 2sen ⁡ (t)j,t ∈[0,2π]

2
(z − 1)2 1 2 −(y − 2)2 1 2 = 1 es la ecuación canónica de una hipérbola en el plano Y Z de centro (2,1). Abre en dirección del eje Z

Una parametrización es { r1(t) = (2 + 1 2 senh ⁡ (t),1 + 1 2 cosh ⁡ (t)),t ∈ℝ r2(t) = (2 + 1 2 senh ⁡ (t),1 −1 2 cosh ⁡ (t)),t ∈ℝ

PIC

Fig. 9.4: (x + 1)2 + y2 = 4

PIC

Fig. 9.5: (z −1)2 −(y −2)2 = 1 2

Segmentos de recta. Recordemos del capítulo 4 que el segmento de recta que va de A hasta B se puede parametrizar con

r(t) = A + t(B − A) con t ∈[0,1].

El punto inicial es r(0) = A + 0⋅(B − A) = A; el punto final es r(1) = A + 1⋅(B − A) = B.

Los segmentos paralelos a los ejes es mejor parametrizarlos usando x = t, y = t o z = t, según corresponda.

Ejemplo276
Considere la curva C = C1 + C2 + C3 tal y como se muestra en la Figura 9.6. Parametrizar C.

Solución.

1
C1 es un segmento de recta sobre el eje Y por tanto x(t) = 0 y z(t) = 0. Una parametrización es r1(t) = (0,t,0) con t ∈[0,3].

2
C2 es un cuarto de circunferencia de radio 3, en el plano Y Z. Lo podemos parametrizar con

PIC

Fig. 9.6:

r2(t) = (0,3cos ⁡ t,3sen ⁡ t) con t ∈[0,π∕2].

3
C3 es un segmento de recta que va de (2,1,2) hasta (0,0,3). Podemos parametrizar con

r3(t) = (2,1,2) + t[(0,0,3) − (2,1,2)] = (2 − 2t,1 −t,2 + 2t) con t ∈[0,1]

Ejemplo277Parametrización

Determine una parametrización para C = C1 + C2 + C3 (Figura 277).

PIC

Fig. 9.7: Curva C = C1 + C2 + C3


Solución.

Propósito: Visualizar la curva C y su orientación. La parametrización que se indica respeta el punto inicial y el punto final de cada segmento.

a
El segmento C1 lo parametrizamos con la fórmula r1(t) = A + t ⋅ (B − A),t ∈[0,1] donde A = (0,2,0) y B = (2,0,2)
b
Para el segmento C2 podemos usar x = t como parámetro
c
Para el segmento C3 podemos usar y = t como parámetro.

La orientación queda invertida para C2 y C3.

C : { C1 : r1(t) = A + t(B − A) = 2ti + (2 − 2t)j + 2tk,t ∈[0,1] − C2 : r2(t) = ti + 2j,t ∈[0,3] − C3 : r3(t) = 3i + tj,t ∈[2,4]

 N Observe que en el widget , para las curvas C2 y C4 se usó la fórmula de inversión rinv(t) = r(a + b −t).

Ejemplo278Parametrización

Considere las curvas C1 : z = 4 − x2,y = 0 y C2 la curva de intersección entre las superficies S1 : z = 4 − x2 y el plano S2 : x + y = 3 en el primer octante (Figura 9.8). Determine una parametrización para C1 y C2 .

PIC

Fig. 9.8:


Solución.

Propósito: Visualizar la curva C y su orientación. El widget muestra distintas maneras de elegir un parámetro t y como afecta la orientación (que no siempre coincide con la orientación pedida)

1
Si tomamos a x = t, entonces { −C1 : r1(t) = (t,0,4 − t2),t ∈[0,2] C2 : r2(t) = (t,3 − t,4 − t2),t ∈[0,2]
2
Si tomamos a y = t, entonces −C2 : r2(t) = (3 − t,t,4 − (3 − t)2),t ∈[1,3]
3
Si tomamos a z = t, entonces { C1 : r1(t) = (4 − t,0,t),t ∈[0,4] −C2 : r2(t) = (4 − t,3 −4 − t,t),t ∈[0,4]

Ejemplo279Parametrización
Considere la curva C de intersección entre el plano 2x − 2y + z = 2 y el cilindro y2 + z2 = 4 (Figura 9.9).
Determine una parametrización para C .

PIC

Fig. 9.9:


Solución.

Los puntos de C son puntos (x(t),y(t),z(t)) en donde y(t) y z(t) están en la circunferencia y2 + z2 = 4, es decir, podemos poner

y(t) = 2cos ⁡ t y z(t) = 2sen ⁡ t con t ∈[0,π/2]

Como x(t) está en el plano 2x − 2y + z = 2, despejando: x(t) = 1 − z(t)∕2 + y(t), ahora podemos escribir

C : r(t) = (1 + 2cos ⁡ t −sen ⁡ t,2cos ⁡ t,2sen ⁡ t) con t ∈[0,π/2]

Observe que r(0) = (3,2,0) y r(π/2) = (0,0,2).

Ejemplo280Parametrización
Considere la curva C de intersección entre el cilindro x2 + y2 = 1 y el plano z = 2 − x (Figura 9.10).
Parametrizar C.

PIC

Fig. 9.10:


Solución.

Hay varias maneras de parametrizar C. Veamos dos maneras.

1
Primera manera: Los puntos de C son puntos (x(t),y(t),z(t)) con x(t) y y(t) sobre la circunfe-rencia x2 + y2 = 1, por lo tanto podemos poner x(t) = cos ⁡ t y y(t) = sen ⁡ t. Como z(t) está en el plano z = 2 − x, entonces z(t) = 2 − x(t).
Una parametrización podría ser

C : r(t) = (cos ⁡ t,sen ⁡ t,2 −cos ⁡ t) con t ∈[0,π∕2]


Observe que r(0) = (1,0,1) y que r(π∕2) = (0,1,2).

2
Segunda manera: Ver los puntos de C con x(t) y z(t) sobre la recta z = 2 − x y y(t) en el el cilindro x2 + y2 = 1. Una parametrización se podría obtener tomando a x = t como paramétro:

−C : r(t) = (t,1 − t 2,2 −t) con t ∈[0,1]

La parametrización invierte la orientación, eso lo indicamos con ”−C”.

2.
Ejercicios

2.1Determine una parametrización para cada una de las siguientes curvas.
1.)————————————————————————–

PIC

2.)————————————————————————–

PIC

1.
Parametrización de la curva C = C1 + C2

{ −C1 : r1(t) = (t,2t − t2),t ∈[0,2] −C2 : r2(t) = (3 + cos ⁡ t,sen ⁡ t),t ∈[π,3π/2]

2.
Parametrización de la curva C = C1 + C2

{ C1 : r1(t) = (1 + cos ⁡ (t),sen ⁡ (t)),t ∈[π/2,π] −C2 : r2(t) = (t,2 − t),t ∈[1,2]

2.2Determine una parametrización para cada una de las siguientes curvas.
1.)————————————————————————–

PIC

2.)————————————————————————–

PIC

1.
{ C1 : r1(t) = (t,t2,0),t ∈ [0,3] C2 : r2(t) = (3,9,t),t ∈ [0,5] C3 : r3(t) = A + t(B − A),t ∈ [0,1]conA = (3,9,5),B = (0,12,0).
2.
{ −C1 : r1(t) = (t,t),t ∈ [0,2] −C2 : r2(t) = (2cos ⁡ (t),2sen ⁡ (t)),t ∈ [π/4,π/2] C3 : r3(t) = A + t(B − A),t ∈ [0,1],,conA = (2,0,4),B = (0,2,0). C4 : r4(t) = (t,0,4t),t ∈ [0,2]

2.3Determine una parametrización para cada una de las siguientes curvas.
1.)————————————————————————–

PIC

2.)————————————————————————–

PIC

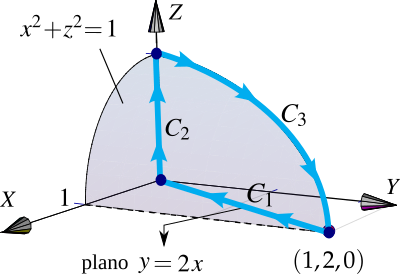
1.
{ −C1 : r1(t) = (t,2t,0),t ∈ [0,1] C2 : r2(t) = (0,0,t)t ∈ [0,1] −C3 : r3(t) = (cos ⁡ (t),2cos ⁡ (t),sen ⁡ (t)),t ∈ [0,π 2 ]
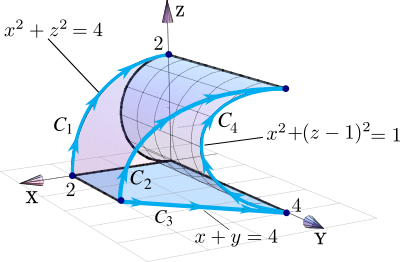
2.
{ C1 : r1(t) = (2cos ⁡ (t),0,2sen ⁡ (t)),t ∈ [0,π/2] C2 : r3(t) = (2cos ⁡ (t),4 − 2cos ⁡ (t),2sen ⁡ (t)),t ∈ [0,π/2] −C3 : r2(t) = (t,4 − t,0),t ∈ [0,2] −C4 : r2(t) = (cos ⁡ (t),4 − cos ⁡ (t),1 + sen ⁡ (t)),t ∈ [−π/2,π/2]

2.4Parametrizar la la curva de intersección entre S1 : 1 = (x − 1)2 + y2 y S2 : x2 + y2 + z2 = 4 (Figura 9.12)

PIC

Fig. 9.11:

PIC

Fig. 9.12:
Proyectamos sobre el plano XY .
1.
x(t) = 1 + cos ⁡ (t),y(t) = sen ⁡ (t)
2.
Proyección rxy(t) = (x(t),y(t),0)
3.
Curva de intersección r(t) = (x(t),y(t),4 − y2 (t) − x2 (t)),t ∈ [0,2π]

2.5Determine la curva de intersección S1 : y2 = x2 + z2 y S2 : x2 + y2 = 1 (Figura 9.14)

PIC

Fig. 9.13:

PIC

Fig. 9.14:
Proyectamos sobre el plano XY .
1.
x(t) = cos ⁡ (t)yy(t) = sen ⁡ (t)
2.
Proyección rxy(t) = (x(t),y(t),0)
3.
Curva de intersección r(t) = (x(t),y(t),sen ⁡ 2 (t) − cos ⁡ 2 (t)),t ∈ [π 4 ,−π 4 ]

2.6  Parametrizar la curva de intersección entre S1 : 1 = (x − 1)2 + (y − 1)2 y S2 : x2 + y2 + z2 = 4 (Figura 9.16)

PIC

Fig. 9.15:

PIC

Fig. 9.16:
Proyectamos sobre el plano XY .
1.
x(t) = 1 + cos ⁡ (t)yy(t) = 1 + sen ⁡ (t)
2.
Proyección rxy(t) = (x(t),y(t),0)
3.
Curva de intersección r(t) = (x(t),y(t),4 − y2 (t) − x2 (t)),t ∈ [𝜃0,𝜃0]
4.
Calculo del intervalo [𝜃0,𝜃1]

(a)
Las circunferencias (x − 1)2 + (y − 1)2 y x2 + y2 + z2 = 4 se cortan en
P1 = (p1,p2) = (5−7 4 , 7+5 4 ) Q2 = (q1,q2) = (5+7 4 , 5−7 4 )
(b)
Ahora, como x(t) = p1 y x(t) = q1, obtenemos los ángulos adecuados (en el 3er y 4to cuadrante)
𝜃0 = arccos ⁡ (1 4 (1 −7)) ≈ 1.99483,𝜃1 = 2π − arccos ⁡ (1 4 (7 + 1)) ≈ 5.85915

2.7  Parametrizar la curva de intersección entre S1 : y = x2 + z2 y S2 : y2 4 + z2 = 1 en el primer octante. (Figura 9.17)

PIC

Fig. 9.17:

PIC

Fig. 9.18:
Proyectamos sobre el plano XY .

1.
La proyección es una hipérbola:

y = x2 + z2 ∩y2 4 + z2 = 1⟹(y + 2)2 8 −x2 2 = 1

2.
Nos intersa solo la rama "derecha" de la hipérbola:
x(t) = 2sinh ⁡ (t)yy(t) = −2 + 2cosh ⁡ (t)
3.
Proyección rxy(t) = (x(t),y(t),0)
4.
Curva de intersección r(t) = (x(t),y(t),y(t) − x2 (t)),t ∈ [𝜃0,𝜃1]
5.
Calculo del intervalo [𝜃0,𝜃1]. La proyección de la curva de intersección llega hasta el borde de la elipse, es decir, y = 2, entonces
−2 + 2cosh ⁡ (t) = 2⟹t = arccosh ⁡ (2)

Entonces 𝜃0 = 0 y 𝜃1 = arccosh ⁡ (2) ≈ 0.881374 (pues estamos esolo en el 1er octante).

2.8  Parametrizar la curva de intersección entre S1 : x2 + y2 + z2 = 4 y el cilindro con directriz r = 1 + cos ⁡ t,t ∈ [0,2π], en el primer octante. (Figura 9.17)

PIC

Fig. 9.19:
Se omite.

Elabore su respuesta. Si tiene dudas, consulte con su prefesor preferiblemente. También puede comparar su respuesta con una consulta a la IA, para este ejercicio particular

Consultar una solución paso a paso
La IA puede cometer errores; verifique los procedimientos y resultados.